Batarya Takım Üyesi — IKC Racing, İzmir
2025 – HalenElektrikli Formula Student aracı için Li-ion batarya modülü tasarımı ve paketleme süreçlerinde görev alarak performans, güvenlik ve verimlilik odaklı AR-GE çalışmalarına katkı sağlıyorum.
Prototip, fonksiyonel parça ve yedek parça baskısı; CAD modelleme desteği.
Teklif al →
Mutfak, giyinme ve banyo dolabı, vestiyer, oda kapısı, parke ve el oyması ahşap işleri.
İncele →
Kendi bahçemizden katkısız, tamamen organik zeytinyağı ve zeytin. Toptan & perakende.
Sipariş ver →Gazi Üniversitesi Mekatronik bölümünden 3.72 GNO ile mezun oldum; eğitimime İzmir Kâtip Çelebi Üniversitesi Mekatronik Mühendisliği bölümünde 4. sınıf öğrencisi olarak devam ediyorum. Fabrika otomasyon sistemleri, robotik ve kontrol algoritmaları üzerine çalışıyor; Endüstri 4.0'dan insan odaklı Endüstri 5.0'a uzanan dönüşümde üretim hatlarını daha verimli, esnek ve akıllı hâle getirmeyi hedefliyorum.
Mitsubishi Electric Türkiye klima fabrikasında (MACT) iç ünite aksesuar hatları için yüksek hacimli üretime yönelik Endüstri 4.0 tabanlı otomatik montaj mimarisi tasarladım. Hat verimliliğini ve darboğazları analiz ederek Kaizen çalışmaları yürüttüm; titreşimli kase besleyiciler (vibratory bowl feeder) ve dikey form-dolum-kapama (VFFS) gibi otonom malzeme taşıma ve besleme çözümlerini sisteme entegre ettim. MVT Elektrik'te üretim, Teknopar'da savunma sanayii projeleri ve Johnson Electric'te CNC ve üretim hattı bakımı üzerine saha deneyimi kazandım.
IKC Racing Formula Student takımında elektrikli yarış aracı için Li-ion batarya paketi tasarımı üzerine AR-GE çalışmaları yürütüyor, 6 eksenli robot manipülatörü gibi projelerde mekanik tasarım, kinematik-dinamik modelleme ve gömülü kontrolü bir araya getiriyorum. Mekanik, elektronik, yazılım ve üretim süreçlerini bütünsel olarak ele alan bir mühendislik yaklaşımı benimsiyorum.
Elektrikli Formula Student aracı için Li-ion batarya modülü tasarımı ve paketleme süreçlerinde görev alarak performans, güvenlik ve verimlilik odaklı AR-GE çalışmalarına katkı sağlıyorum.
Tam zamanlı üretim stajyeri olarak üretim hattı süreçlerinde görev aldım.
Hidrolik ve pnömatik sistemler kapsamında Çelik Kubbe ve MEMATT projelerinde montaj ve entegrasyon süreçlerine destek verdim.
CNC makineleri ve üretim hatlarında bakım-onarım, arıza tespiti ve çözüm süreçlerinde görev aldım.
Buzağıların besleme sürecini otomatikleştirmeye yönelik bir otomasyon sistemi üzerinde aktif olarak çalışıyorum. Proje ilerledikçe mekanik tasarım, kontrol mimarisi ve saha testlerine ait detayları burada paylaşacağım.
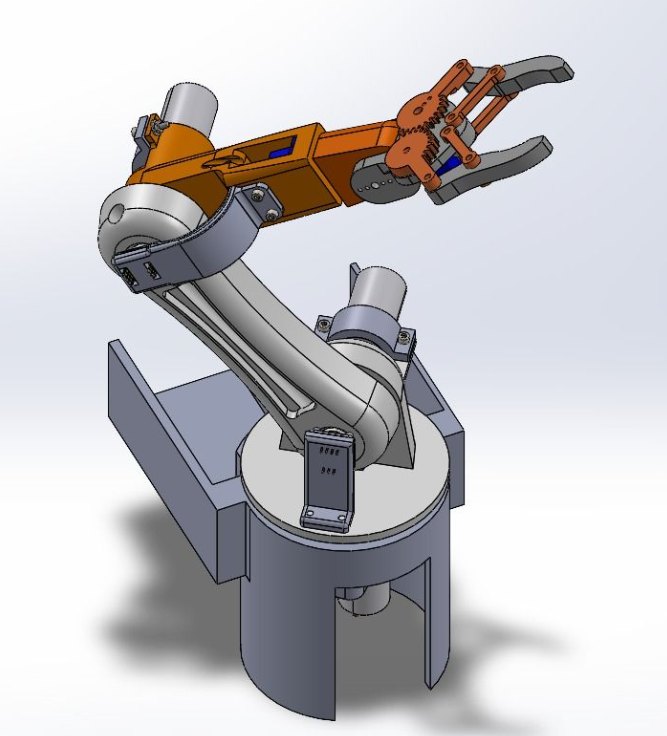
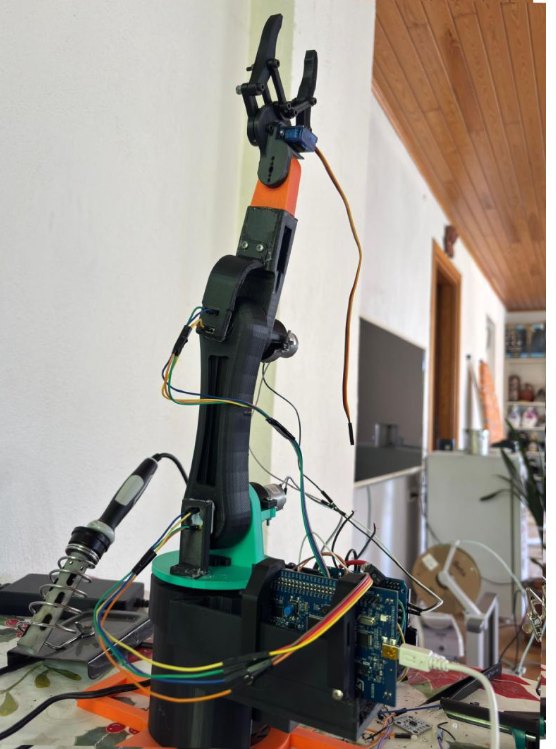
Prof. Dr. Erkin Gezgin rehberliğinde; mekanik tasarımdan analitik kinematik formülasyona, çoklu gövde dinamiği simülasyonundan gerçek zamanlı gömülü kontrol mimarisine kadar tüm aşamalarını geliştirdiğim 6 eksenli seri manipülatör.
Sonuç: Teorik kinematik hesaplar, simülasyon çıktıları ve fiziksel donanım testleri birebir örtüştü; yüksek tekrarlanabilirlik ve kararlı yörünge takibi elde edildi.
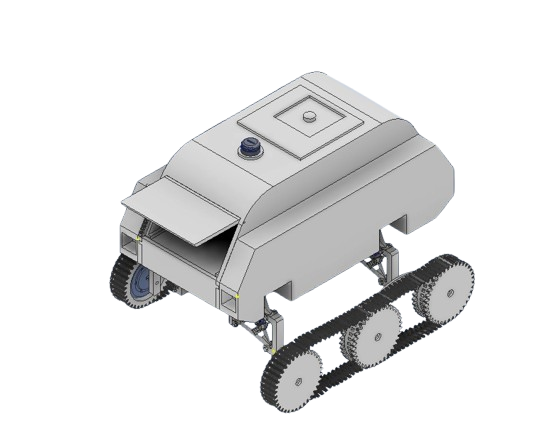
Teknofest İnsanlık Yararına Teknoloji yarışması kapsamında, zorlu arazi koşullarında görev yapabilecek bir aracın mekanik tasarımını, süspansiyon sistemini ve otonom algılama altyapısını geliştirdim.
Sonuç: Mekanik, süspansiyon ve algılama alt sistemlerini tek bir araç mimarisinde birleştiren, arazi koşullarına uyarlanabilir bir platform tasarımı ortaya konuldu.
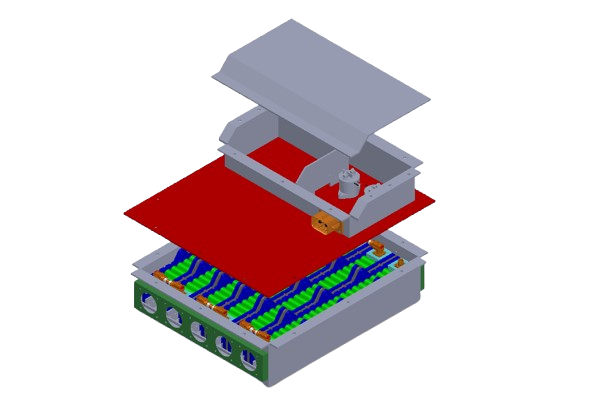
IKC Racing Formula Student takımı için elektrikli yarış aracının batarya paketini yeniden tasarladım; alüminyum muhafaza yerine hibrit kompozit bir yapı geliştirerek tasarımı FSAE 2026 kural kitabına uygun hâle getirdim.
Sonuç: Yarış kurallarına uygun, kompozit muhafazalı ve modüler bir batarya paketi tasarımı elde edildi.
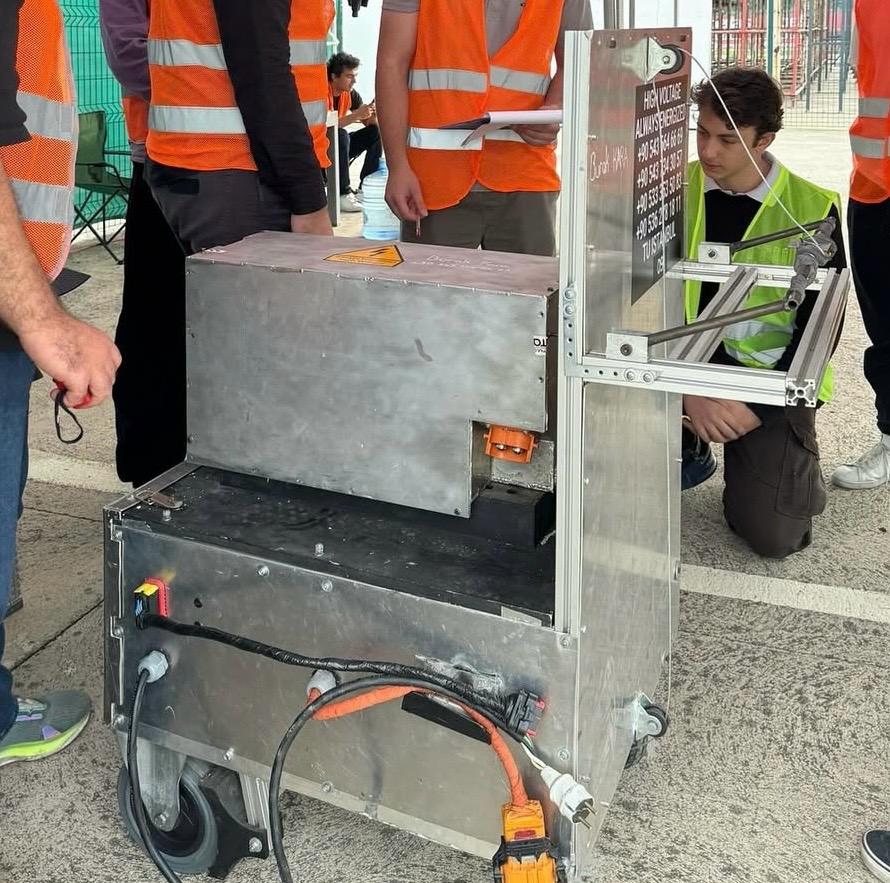
FSAE kuralları gereği batarya paketinin (Tractive System Accumulator Container) pist dışında güvenle taşınması ve şarj edilmesi için özel bir el arabası ünitesi tasarladım.
Sonuç: Kural gereksinimlerini karşılayan, operatör ve ekip güvenliğini önceleyen, sahada kullanılan bir taşıma ve şarj ünitesi üretildi.

Mekanik tasarımından gömülü yazılımına kadar geliştirdiğim; hem otonom olarak labirentten çıkabilen hem de giyilebilir bir eldivenle el hareketleriyle uzaktan kontrol edilebilen mobil robot.
Sonuç: Tek platformda otonom navigasyon ve insan-robot etkileşimini birleştiren çalışır bir prototip geliştirildi.
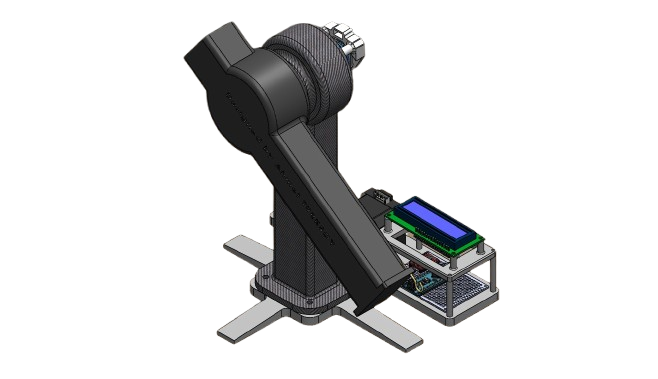
NEMA 17 step motor tahrikli, iki uzuvlu bir döner eklem mekanizmasını tasarlayıp 3D yazıcıyla ürettim ve manyetik enkoder geri beslemesiyle hassas pozisyon kontrolü sağladım.
Sonuç: Tasarım, analiz, üretim ve kontrol adımlarının tamamı tek bir projede uygulanarak 6-DOF robot kol çalışmasının temeli atıldı.
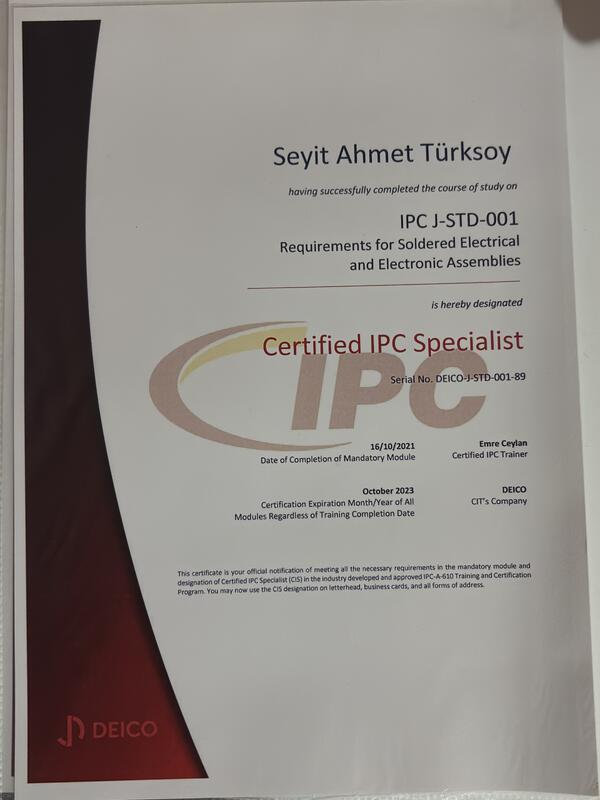
IPC J-STD-001
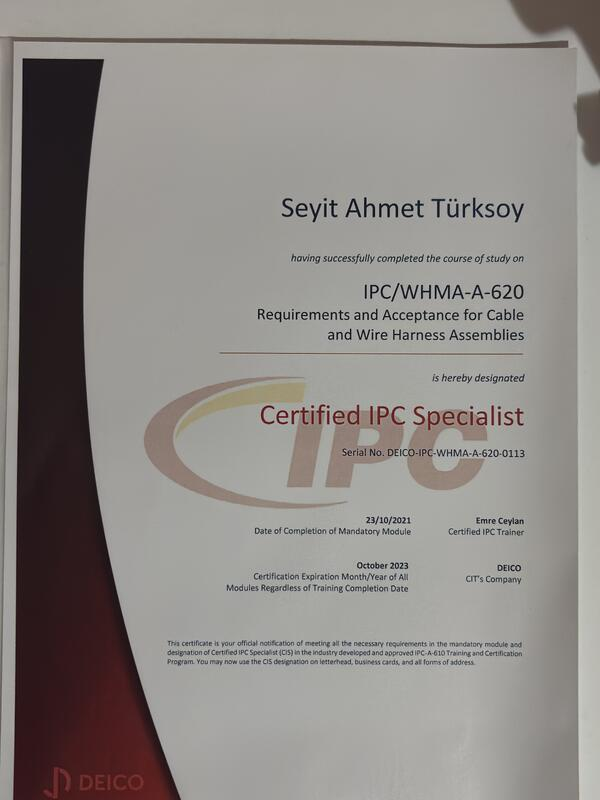
IPC WHMA-A-620
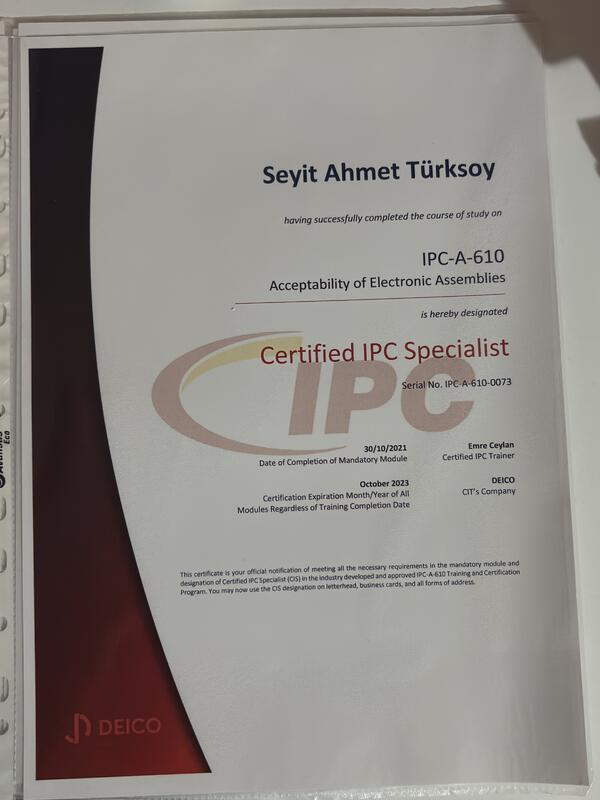
IPC-A-610
Projeler, staj/iş fırsatları veya teknik iş birlikleri için benimle iletişime geçebilirsiniz.
İşyeri Adresi